 BTS PILOTAGE DES PROCEDES
tp 06 — RÉGULATION DE NIVEAU D’UNE CUVE
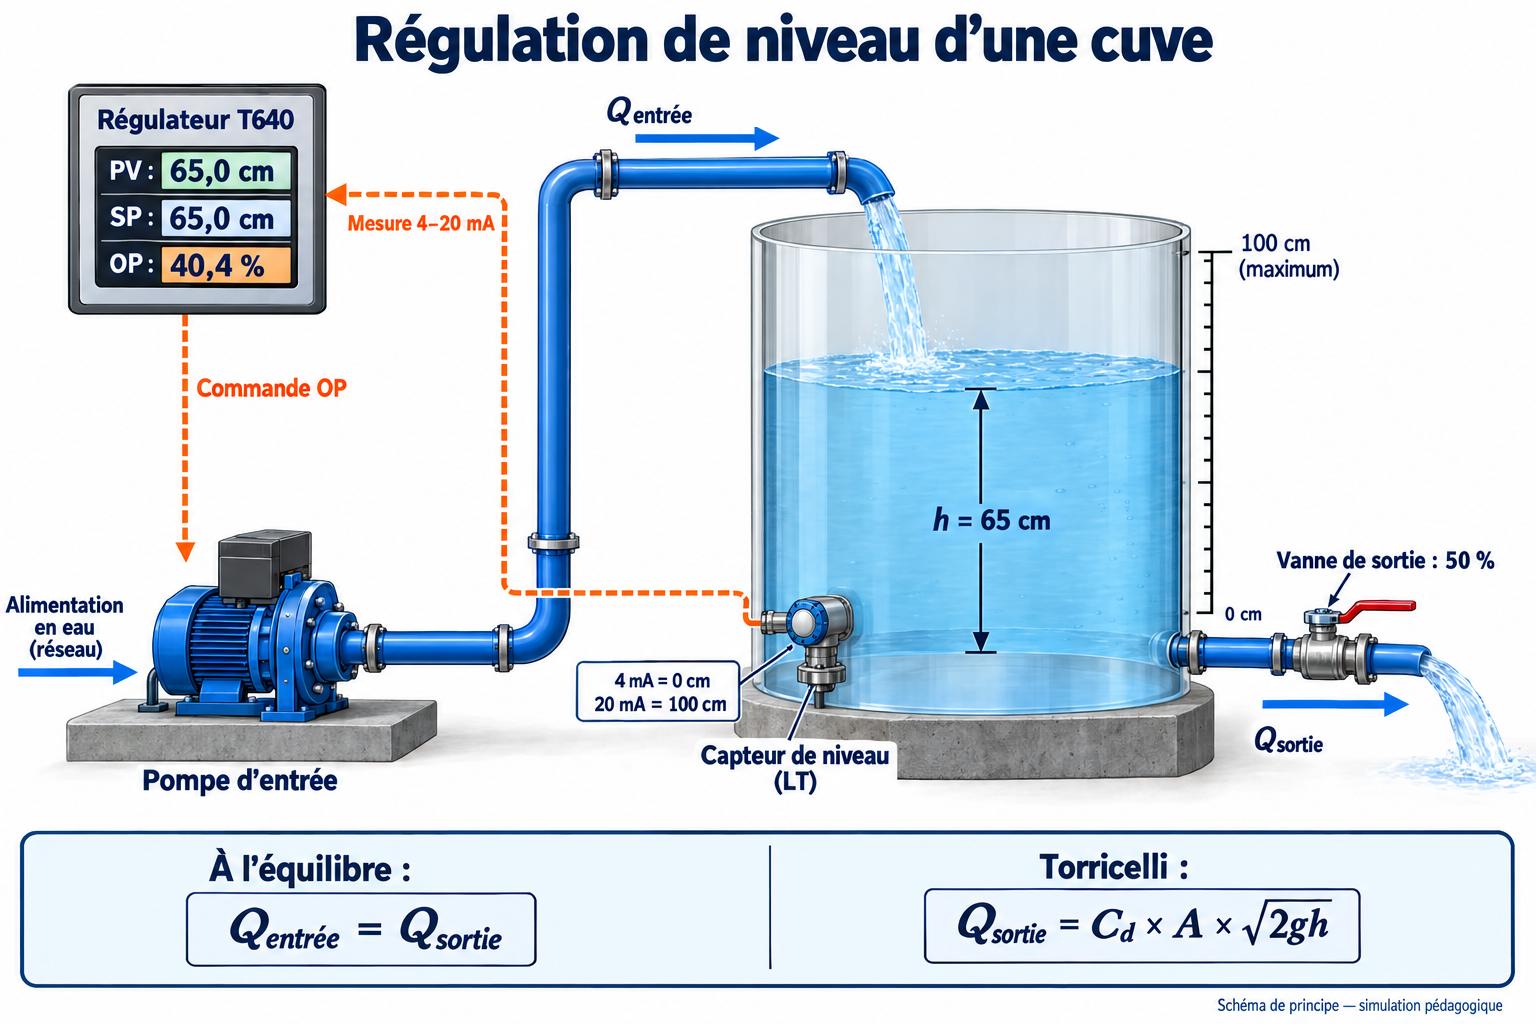
Mission : préparer un équilibre en commande manuelle, identifier la dynamique de la cuve, puis choisir un réglage automatique justifié par des mesures. Support : simulation pédagogique à paramètres de type Eurotherm T640, capteur 4–20 mA et vanne de sortie gravitaire.
Objectifs : relier hauteur, débit et commande OP ; appliquer Torricelli ; mesurer le gain statique et la constante de temps en boucle ouverte ; distinguer ces grandeurs du temps de réponse en boucle fermée ; régler P puis PI, et vérifier l’intérêt éventuel de D.
Simulation de la cuve — historique de 900 s Eurotherm — Principes de la régulation PID (français) T640 — Manuel de référence, blocs 3TRM et MANS (anglais)
Déroulement indicatif, 3 h : préparation et calculs 30 min ; équilibre et identification 45 min ; réglages automatiques 60 min ; validation et compte rendu 45 min. L’accélération de la simulation réduit l’attente, mais tous les relevés utilisent le temps simulé.
1. Système, mesure et conditions des essais
En mode MAN, l’opérateur impose OP en % ; le retour de mesure ne corrige pas la commande.
En mode AUTO, le régulateur calcule OP à partir de l’erreur $epsilon = SP − PV$.
La vanne de sortie constitue une perturbation réglable.
Compléter la boucle ci-dessous, en plaçant OP, Qe : le débit d'entrée de la cuve, PV la mesure, h la hauteur, SP la consigne

| Grandeur | Valeur |
|---|---|
| Section de cuve S / hauteur maximale | 1 m² / 1 m ; capacité 1000 L |
| Capteur et réception nominale | 0–100 cm ↔ 4–20 mA ; LR = 0 cm, HR = 100 cm |
| Pompe | 0–100 % OP ↔ 0–20 L/s à régime établi ; temps de réponse propre 0,8 s |
| Orifice de sortie | Cd = 0,62 ; Amax = 0,0073 m² ; g = 9,81 m/s² |
| Conditions initiales | SP = 65 cm ; vanne à 50 % ; |
$I_"capteur" = (4 + 16 * h)/100$
$PV = 100 * (I_"capteur" − 4)/16$
Unités :
- I en mA
- h en cm
- PV en cm
Travail demandé. Identifier la grandeur réglée, la grandeur réglante, le capteur, l’actionneur et la perturbation. Calculer le courant attendu à 0, 50, 65 et 100 cm. Expliquer pourquoi OP = 40 % ne signifie pas que la cuve est remplie à 40 %.
2. Torricelli : prévoir le débit de sortie
On considère une cuve ouverte, un orifice au fond débouchant à la pression atmosphérique et une vitesse à la surface libre négligeable. La hauteur h est mesurée au-dessus de l’orifice.
L'équation du débit de sortie est la suivante :
- Qsortie en L/s
- h en m
- $alpha$ sans unité : vanne fermée $alpha$=0, vanne ouverte $alpha$=1 (100%)
Une conduite longue, des coudes ou une vraie caractéristique de vanne nécessiteraient un modèle de pertes plus complet. Amax correspond à un diamètre de passage équivalent d’environ 96,4 mm.
Travail demandé : Calculer le débit de sortie Qs, pour une hauteur h = 65 cm et une ouvertue de vanne à 50%. Vérifiez que cette caleur est proche de 8 L/s
$Q"sortie" = 1000 * cd * Amax * alpha * sqrt(2 * g * h)$
2. Mode manuel : trouver OP à 65 cm
À l’équilibre, le niveau est constant : Qentrée = Qsortie. D'après les caractéristiques du variateur de la pompe, Calculer OP permettant d'obtenir un débir de 8 L/S :
Caractéristiques du variateur de la pompe :
$diamond$ OP ↔ 0–100%
$diamond$ Qsortie ↔ 0–20 L/s
Cliquer sur Ouvrir dans une nouvelle fenêtre pour ouvrir la simulation de la cuve.
- Sélectionner MAN ;
- vérifier vanne 50 %, LR = 0, HR = 100, retard et filtrage nuls.
- Mettre OP à la valeur initiale 40%.
- Observer la montée depuis 30 cm. Utiliser ×5 ou ×10 pour attendre, sans confondre temps réel et simulé.
- Considérer l’équilibre établi si la variation de niveau reste inférieure à 0,1 cm pendant 60 s simulées et si entrée et sortie sont pratiquement égales. Affiner OP si nécessaire par pas de 0.1%.
En dessous de l’équilibre, la sortie est plus faible que l’entrée : le niveau monte. Au-dessus, elle est plus forte : le niveau baisse. Cette autorégulation physique existe même en MAN.
| Essai / grandeur | OP (%) | Niveau (cm) | Courant (mA) | Qentrée (L/s) | Qsortie (L/s) |
|---|---|---|---|---|---|
| Op initial | |||||
| Valeurs avec OP affiné |
Travail demandé. Pourquoi faut-il attendre plutôt que régler OP en permanence pendant la montée ? Indiquer ce qui pourrait supprimer cet équilibre sans changer OP.
4. Identifier la constante de temps
Objectifs : Mesurer la constante de temps qui permet de caractériser la rapidité de la cuve après l’échelon de commande de d’OP. Identifier la dynamique locale OP sur le niveau, en mode MAN. Un petit échelon d’OP permet d’approcher le procédé non linéaire par un premier ordre.
- À l’équilibre précédent, noter OP0, h0 et le temps t0 juste avant le changement.
- Appliquer un échelon de +2 points d’OP : par exemple 40,4 → 42,4 %. Garder la vanne et les paramètres de mesure constants.
- Relever h et OP toutes les 30 s simulées pendant les trois premières minutes, puis toutes les 120 s ; poursuivre jusqu’au nouvel équilibre (environ 5$tau$, soit 800 à 900 s). Utiliser la pause et le survol des courbes pour les lectures. Le simulateur lié conserve 900 s d’historique.
- Compléter le tableau :
| t − t0 (s) | h (cm) |
|---|---|
| 0 | |
| 30 | |
| 60 | |
| 90 | |
| 120 | |
| 150 | |
| 180 | |
| 300 | |
| 420 | |
| 540 | |
| 900 |
| Mesure / grandeur | Valeur et unité |
|---|---|
| Δh = $h_("t=∞") − h_("t=0")"$ | |
| ΔOP = OP1 − OP0 | |
| Kproc = $(Δh)/(ΔOP)$ | |
| h63 = h0 + 0,632 × Δh | |
| t63 = $tau$ expérimental |
Cochez la case "Afficher l'exponentielle ..." et augmenter $tau$ jusqu'à ce que la courbe passe pas le plus grand nombre de points, afin de vérifier votre résultat t63. Cliquer sur "Enregistrer les réponses".
La constante de temps $tau$ indique à quelle vitesse le niveau s’approche de son nouvel équilibre. Elle aide à comparer les essais et à choisir des réglages du régulateur adaptés : une cuve lente demande généralement une action moins brusque qu’un procédé rapide.
Dans cette simulation, l’échelon sert aussi à mesurer le gain statique (Kproc=Δh/ΔP), c’est-à-dire combien le niveau d’équilibre change par point d’OP. Le gain décrit l’ampleur de la réponse ; $tau$, sa rapidité.
Comme la sortie gravitaire dépend du niveau, la cuve n’est pas parfaitement linéaire. La constante de temps mesurée est donc une valeur locale, valable autour du niveau et du point de fonctionnement testés.
5. Interpréter le modèle et la documentation
Lire les paragraphes « Proportionnel », « Action intégrale » et « Action dérivée » de la
documentation Eurotherm
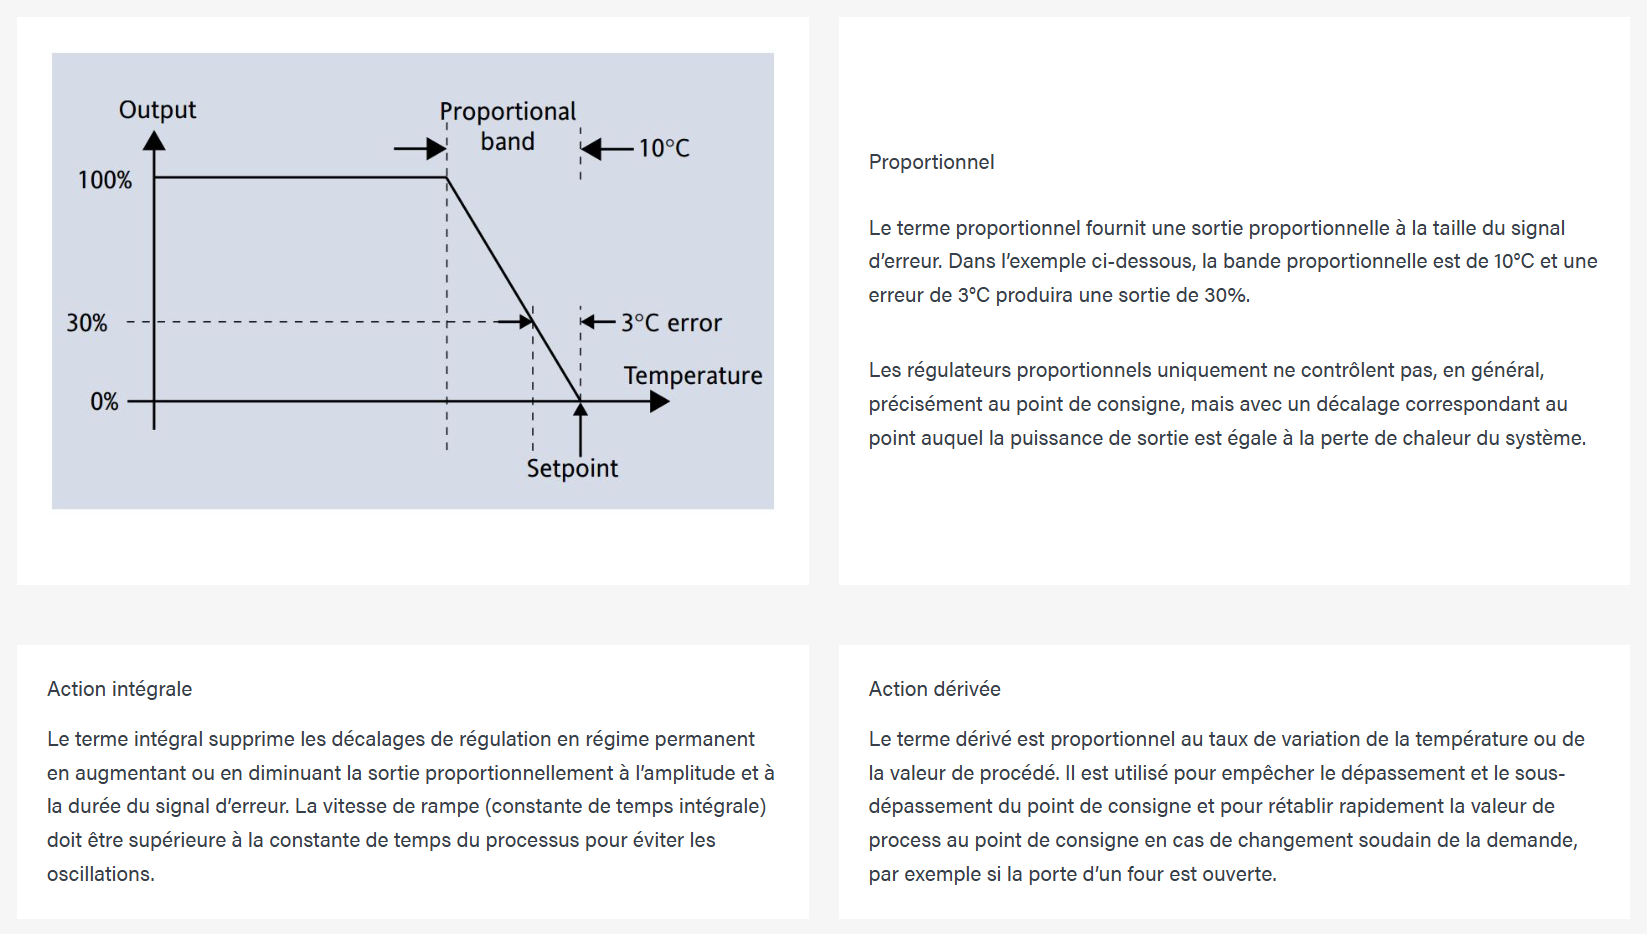 française.
| Paramètre | Interprétation |
|---|---|
| XP (% de l’étendue) | Bande proportionnelle : XP plus petit signifie gain plus grand. Avec une étendue de 100 cm, G = 100/XP en % OP par cm. |
| TI (s) | Temps intégral : à gain fixé, diminuer TI renforce I. TI n’est pas la constante de temps de la cuve. |
| TD (s) | Temps dérivé : agit ici sur la variation de PV filtrée. |
| P / PI / PD / PID | Sélecteur pédagogique des actions actives. Choisir P efface I ; ne pas saisir TI = 0 pour désactiver I. |
| Biais (%) | Commande de base du simulateur ; distincte d’OP manuel. En P : OP = biais + G × (SP − PV), dans les limites 0–100 %. |
La page est inspirée des noms de paramètres du T640, sans reproduire son micrologiciel ni ses menus. La dérivée filtrée, le biais pédagogique et l’anti-saturation sont explicités dans la simulation.
Travail demandé. D’après Eurotherm et vos essais, expliquer le rôle des trois actions. Calculer G pour XP = 50 % puis 25 %. Distinguer $tau$, TI et TD. Pourquoi la cuve peut-elle rester stable en P même pour un gain élevé lorsque les retards sont faibles ?
6. Passer en automatique et régler P
- Revenir en MAN, OP proche de 40,4 %, vanne 50 % et attendre à nouveau l’équilibre à 65 cm.
- Préparer SP = 65 cm, mode P, XP = 50 % et biais égal à l’OP d’équilibre mesuré. Les champs grisés en MAN se règlent dans ce simulateur en mettant en pause, passant en AUTO, puis configurant avant de reprendre.
- Reprendre l’exécution ; relever OP juste avant et juste après le transfert. Avec erreur nulle et biais adapté, le saut doit être faible.
- Appliquer SP : 65 → 70 cm. Observer h∞, l’erreur finale, le maximum de niveau et l’évolution d’OP.
- Revenir à 65 cm et au même état initial avant chaque essai. Répéter avec XP = 40, 30 puis 25 %, en ne changeant qu’XP. Ne pas utiliser « Réinitialiser », qui ramènerait le niveau à 30 cm.
Une erreur statique peut être presque nulle au point où le biais compense exactement la sortie. L’échelon de consigne ou une perturbation permet de révéler l’écart résiduel. Pour P, relever le temps d’établissement autour de h∞ ; ne pas appeler « temps de retour à SP » un temps mesuré autour d’une autre valeur.
| Essai / grandeur | Biais (%) | h∞ (cm) | SP − h∞ (cm) | hmax (cm) | Temps vers h∞ ±0,25 cm (s) | OP min/max (%) |
|---|---|---|---|---|---|---|
| XP = 50 % | ||||||
| XP = 30 % | ||||||
| XP = 10 % | ||||||
| XP = 2 % |
Travail demandé. Choisir XP et justifier le compromis entre rapidité et oscillations. Expliquer le rôle du biais au transfert MAN → AUTO et pourquoi une petite erreur statique ne prouve pas que I est actif.
Téléverser la capture des courbes ayant le meilleur compromis.
7. Ajouter et régler I
Conserver XP retenu et le biais. Repartir de 65 cm stabilisés, puis choisir PI. Essayer d’abord un TI prudent proche de $tau$ identifié, arrondi à environ 160 s. Si l’écart se corrige trop lentement, essayer successivement TI = 80 puis 40 s ; 20 s est un essai complémentaire si les résultats restent acceptables. Ces valeurs forment une exploration, pas une règle universelle TI = $tau$.
Répéter pour chaque TI le même échelon SP 65 → 70 cm, avec le même état initial. Si dépassement ou oscillations augmentent, revenir à un TI plus long. Surveiller les saturations d’OP. Lors d’un transfert MAN → AUTO en PI/PID, la mémoire intégrale peut reprendre la commande manuelle ; en P, le biais doit assurer cette reprise.
| Essai / grandeur | XP (%) | TI (s) | Erreur finale (cm) | Dépassement (cm) | Temps à SP ±0,25 cm (s) | OP / oscillations |
|---|---|---|---|---|---|---|
| PI initial : TI ≈ $tau$ | ||||||
| PI : TI ≈ τ/2 | ||||||
| PI : TI ≈ $tau$/4 | ||||||
| PI : TI ≈ $tau$/8 |
Téléverser les captures des courbes Niveau et consigne.
Travail demandé. Quel TI supprime l’écart avec une réponse acceptable ? Comparer à P. Expliquer pourquoi une intégrale trop rapide peut prolonger le dépassement, et ce que l’anti-saturation cherche à éviter lorsque OP atteint 0 ou 100 %.
8. Évaluer l’intérêt de D
Prendre le meilleur PI comme référence (TD = 0). Comparer au PID en gardant XP et TI identiques et en essayant TD = 0,5 s puis 1 s. Conserver les mêmes conditions de mesure et le même échelon. Le modèle applique D à PV, avec un filtre dérivé de 0,5 s. N’augmenter D que si les résultats le justifient ; le PI peut suffire.
| Essai / grandeur | XP / TI | TD (s) | Dépassement (cm) | Temps à SP ±0,25 cm (s) | Variations OP / conclusion |
|---|---|---|---|---|---|
| PI de référence | |||||
| PID : TD = 0,5 s | |||||
| PID : TD = 1 s |
Travail demandé. La dérivée améliore-t-elle réellement les résultats ? Retenir PI si D n’apporte pas de bénéfice mesurable. Expliquer ce que produirait une mesure bruitée ; le simulateur actuel ne génère pas de bruit aléatoire.
9. Valider face aux perturbations
Retenir les meilleurs P, PI et éventuellement PID. Pour chacun, stabiliser SP à 65 cm, vanne 50 %, puis ouvrir durablement à 60 %. Revenir ensuite à 50 % et observer aussi cette réponse. Pour un essai transitoire séparé, utiliser une perturbation de +10 points pendant 30 s ; ne pas confondre cette impulsion avec l’échelon permanent.
Critères communs pour PI/PID : erreur finale ≤ 0,25 cm ; excursions de niveau compatibles avec l’objectif ; oscillations amorties ; pas de saturation prolongée. Le temps d’établissement est le premier instant à partir duquel la mesure reste dans la bande annoncée pendant au moins 60 s simulées. Si la bande n’est jamais atteinte, noter « non atteint ».
| Essai / grandeur | Réglages complets | Erreur finale (cm) | Écart maximal à 65 cm (cm) | Retour à 65 ±0,25 cm (s) | OP min/max / saturation |
|---|---|---|---|---|---|
| P retenu | |||||
| PI retenu | |||||
| PID retenu si utile |
Extension : avec le réglage retenu, ajouter un retard de mesure de 3 s, sans changer les autres paramètres. Comparer la réponse, puis si nécessaire élargir XP ou allonger TI. D ne supprime pas un retard pur. Restaurer ensuite le retard initial.
Travail demandé. Quel réglage est robuste aux variations de sortie dans les deux sens ? Confronter vos observations aux explications Eurotherm. Pourquoi un procédé lent peut-il sembler idéal à faible gain, alors que ses retards deviennent importants avec une régulation plus rapide ?
10. Bilan d’opérateur
Travail demandé. Rédiger une fiche de conduite : échelle 4–20 mA, vanne de référence, OP d’équilibre, calcul Torricelli, $tau$ et gain mesurés, conditions de transfert MAN → AUTO, réglages XP/TI/TD retenus et preuves chiffrées. Distinguer calculs, mesures et hypothèses. Indiquer les limites de transposition au banc réel.